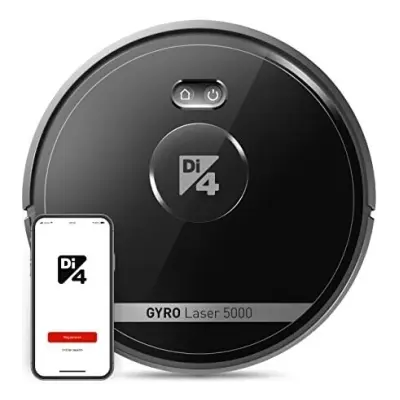
1 models
| Model | Navigation | Obstacle avoidance | Runtime | Score |
|---|---|---|---|---|
| Di4 Gyro 5000 2025 | Laser (LiDAR) | Basic sensors (infrared / bumper) | 120 min | 4.6 |
Filters
| Model | Navigation | Obstacle avoidance | Runtime | Score |
|---|---|---|---|---|
| Di4 Gyro 5000 2025 | Laser (LiDAR) | Basic sensors (infrared / bumper) | 120 min | 4.6 |